
AI感知与仿生自适应驱动的智能料仓精准疏堵机器人 ——记马来西亚国际研究所蔡威博士与安长河教授团队
仿生智能机器人 · 破解工矿料仓疏堵世界难题
聚焦工矿料仓堵塞这一世界性难题,团队依托产学研深度合作,面向煤炭、火电等行业高危料仓作业场景,研发基于仿生掘穴与自适应控制的智能料仓疏堵清理机器人。项目融合生物力学、空间置换、自适应阻抗控制、数字孪生、激光探测、多源融合感知及AI堵仓预判等技术,通过精准识别物料堵塞最大应力点,以最小动能实现整体卸力疏通,并结合双轮铣、莲花灯笼等模块化工作头完成破碎与柔性清扫,推动传统人工清仓向机器人智能疏堵、安全作业转型。
人物履历与项目定位
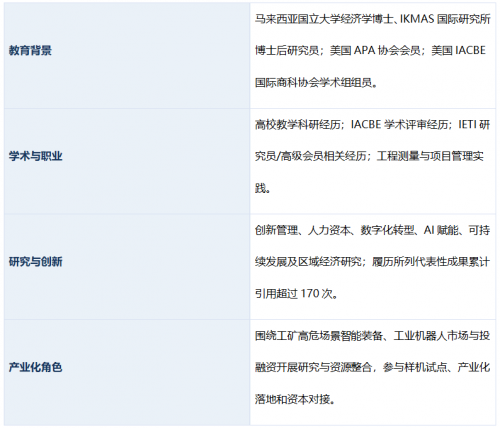
一、从国际学术研究到智能装备产业化:蔡威博士的跨学科科研与产业实践
在科研领域,蔡威博士持续开展国际化、跨学科研究,已形成较为系统的学术成果体系。其早期具有电气自动化专业训练,曾在北京城建集团参与工程及国际交流相关工作,并参与东南亚金融市场、经济与教育等科研项目,承担数据采集、分析、翻译及市场调研等工作,形成了从技术基础到科研项目实施的复合能力结构。
蔡威博士已发表及形成二十多篇代表性论文成果,涉及SSCI、SCI、SCOPUS等国际检索体系,其中包括SSCI Q2、SSCI Q1及SCOPUS Q2等成果。自2023年以来,其复合型背景为参与高端特种机器人及智能装备产业化项目提供了跨领域支撑,与项目的技术研发、产业化规划、市场分析及产学研成果转化形成互补。
近年来,蔡威博士持续参与人工智能、数字技术、创新与产业发展等领域的国际学术交流与专业研讨,与项目采用的数字孪生、激光探测、AI堵仓预判、多源融合智能感知和自适应控制等技术体系具有较强的知识交叉,为机器人精准识别、智能决策和自适应作业提供了知识支撑。
二、从"科研创新"到"产业转化":蔡威博士的产业化思维
高端智能装备的价值,不仅在于完成技术研发,更在于能否将科研成果转化为能够进入真实工业场景、解决实际生产痛点的产品。蔡威博士的科研与项目实践逐步形成了从创新研究到市场分析、产业协同和成果转化的实践思维:从真实场景中识别需求,形成解决方案,再进一步考虑产品定位、市场进入、商业模式及产业资源配置。
这一思路与项目的产业化路径高度契合。项目针对工矿料仓长期存在的卡塞、结拱、粘壁等问题,以机器人替代高风险人工清仓。平顶山五矿测试数据显示,设备进行了72小时连续重载耐久测试,堵仓疏通平均耗时28分钟,粉尘环境视觉识别准确率达到96.3%。
项目已形成"技术研发—工业测试—示范应用—产品定型—规模化量产—市场拓展"的清晰路径,未来将从宁波本地示范项目起步,完成防爆认证与产品定型,并向细分行业和海外市场拓展。商业模式方面,项目通过三档机型开展硬件销售,结合维保套餐和数字孪生平台订阅形成持续性服务收入,并采用"直销+区域经销"双轨渠道推动市场导入。蔡威博士在这一项目中的价值,更适合定位为连接"科研创新—市场需求—产业资源—资本与商业化"的复合型协同角色,以"科技替代人工、安全创造价值"为核心理念,推动仿生智能装备从科研成果走向规模化产业应用。
三、从仿生机理到智能疏堵的技术突破
料仓堵塞涉及物料流变、结构应力、空间约束和机器人作业安全等多重问题。传统空气炮、振动设备和刚性机械清理方式往往依赖持续增加外部作用力,存在深部堵塞难以处理、容易造成二次压实等问题。项目没有沿用"更大功率、更强冲击"的传统思路,而是从兔类掘穴行为中寻找新的疏堵机制,形成五项核心技术。
其一,将兔类"精准锁点—爪齿协同—连锁垮塌"的掘穴逻辑转化为工业机器人作业逻辑。机器人利用数字孪生与激光探测识别仓内物料状态,寻找关键应力集中点,以局部精准作用实现"以点破面",使穹顶结构卸力坍塌、形成疏通通道。
其二,空间置换理论与仿生钻掘机构结合。机器人通过钻掘、旋切、撬动等复合作业逐步建立内部通道,并以钻掘阻力模型为钻掘参数的自适应调节提供理论基础。
其三,自适应阻抗控制。系统实时监测电机电流和关节力矩,反演负载变化并动态调整钻掘参数:遭遇硬块自动降速增扭,进入空洞区域快速进给,形成"感知—决策—执行"闭环。
其四,AI预判与多源融合感知。项目依托粉体流变试验数据构建AI堵仓预判模型,提前识别板结风险;融合视觉、红外和超声波等多传感器信息,将"堵了以后清理"前移到"堵塞之前预判"。
其五,面向真实工业现场的高适应性结构。项目采用三级液压伸缩与折叠臂结构,能从1米标准检修口探入;配置"双轮四铣头"和"莲花灯笼"两种模块化工作头,分别应对硬煤结块强力破碎与仓壁粘煤柔性清扫,快速切换覆盖不同工况。
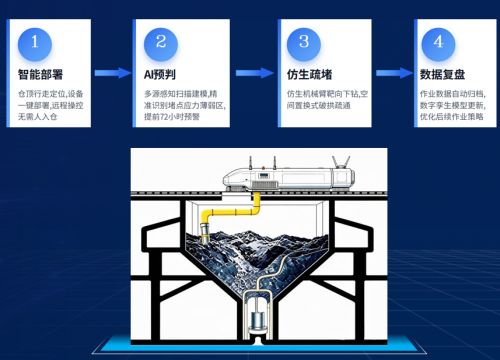
图:项目计划书所示“灵感来源”与料仓智能清堵系统示意
图片展示了仿生兔型自适应料仓疏堵机器人的“智能部署—AI预判—仿生疏堵—数据复盘”四阶段作业体系。机器人通过仓顶行走与精准定位进入目标作业区域,在无需人员进入仓内的情况下完成远程部署,将传统高危人工清仓转变为机器人智能作业,从源头降低垮埋、中毒、粉尘及高空坠落等作业风险。
四、团队的技术创新能力:高校教授、博士后与工程师协同攻关
如果说蔡威博士承担了技术产业化、市场连接与资本规划的重要职责,那么安长河教授、石端伟教授、黄汉雄教授等核心成员则构成了项目机械装备、动力学和工程设计的技术支撑。
安长河教授为项目核心技术负责人,具有机械制造及自动化教授、国家注册安全工程师等背景,拥有27年央企设计院设计总负责人经历,主持48项全国特大型矿井大型机械设备设计优化项目,全球首次将剖分式滚动轴承适用于最大型提升机复杂工况并获省部级一等奖,引领料仓机器人设计及应用。
石端伟教授为工学博士、武汉大学动力与机械学院副院长,长期从事机械系统动力学、虚拟样机技术和CAE研究,主持完成三峡升船机等重大工程设备动态性能研究,为机器人机械结构与动力学建模提供支撑。
黄汉雄教授将高分子材料加工流变学、机械系统动力学与智能装备技术深度融合,指导团队攻克自适应钻掘、柔性清堵等核心技术难题,推动料仓疏通向"无人化、智能化主动预防"跨越。
团队结构的突出特点,是把机械工程、动力学、人工智能、经济管理和产业化能力放在同一个项目中。团队已投入200万元完成两轮样机研发,现有2项发明专利、2项实用新型专利获得授权,另有2项核心发明进入实质审查阶段。
五、产品与服务:从一台机器人走向"装备+智能+服务"的清堵解决方案
项目并非定位为单一的机器人设备,而是围绕工矿料仓堵塞这一核心场景,构建"智能装备+AI算法+数字化平台+工业服务"的综合解决方案。
一是智能疏堵机器人装备。机器人可从约1米标准检修口探入,"双轮四铣头"和"莲花灯笼"两类模块化工作头可快速切换,适应硬煤结块强力破碎与仓壁粘煤柔性清扫等不同场景。
二是AI智能感知与堵仓预判能力。系统融合视觉、红外、超声波等多源传感技术,结合粉体流变数据建立AI堵仓预判模型,并利用数字孪生和激光探测寻找最大应力点,实现从"堵塞后清理"向"风险预判、精准定位、主动干预"的能力升级。
三是数字孪生与智能运维服务。项目规划平台高阶功能订阅和年度维保套餐,使收入结构从一次性硬件销售向"设备销售+软件订阅+长期运维"延伸。
四是工业现场综合服务与标准化产品体系。项目可开展老旧料仓智能化改造、易损耗材供应及一站式清仓服务;规划三档产品,采用"直销+区域经销"双轨渠道,从宁波本地示范项目起步,完成防爆认证和产品定型后进入规模化量产,向细分行业和海外市场拓展。
六、蔡威博士对行业发展的贡献:让"智能装备"真正进入高危工业现场
高端智能装备的技术创新,最终必须经受真实工业环境的检验。蔡威博士的价值,正体现在以跨学科科研和产业化思维连接技术研发、应用需求与成果转化,推动科研成果从技术方案进一步走向工业场景。
项目最具特色的技术优势,是将仿生机理转化为可执行的作业策略:借鉴兔类掘穴动作逻辑,通过数字孪生和激光探测寻找最大应力点,利用空间置换机制形成疏通通道,以局部精准作用实现整体卸力,并兼顾作业效率与设备安全,适应狭小空间、硬质结块和仓壁粘煤等多种工况。
项目的核心竞争力可以概括为:以仿生掘穴机制解决"怎么破",以空间置换理论解决"怎么通",以AI与多源感知解决"哪里堵",以数字孪生解决"怎么看",以自适应阻抗控制解决"怎么安全高效地作业",最终形成"仿生机理—智能感知—AI决策—自适应控制—机器人执行—数据闭环"的完整技术体系,推动料仓疏通作业从"传统人工清仓"迈向"机器人智能疏堵、安全作业"的新阶段。
核心团队信息(产业化与技术协同团队)
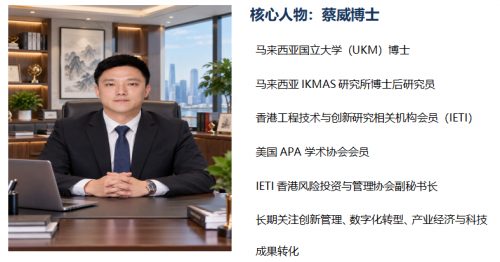
蔡威博士:马来西亚国立大学博士后研究员,IETI香港风险投资与管理协会副秘书长,美国IACBE学术委员成员。长期专注工矿高危场景智能装备产业化、工业机器人市场与投融资研究,系统调研储料仓堵料高危工况行业痛点,积累大湾区及全国工矿企业、行业协会政企渠道资源。主导多项工业智能装备商业化落地项目,负责科创装备融资设计、中长期产业布局、矿山、建材、仓储行业政企资源对接,统筹样机试点推广、产业化落地与产业资本对接。
安长河教授:机械制造及自动化教授、国家注册安全工程师、全国矿山机械标准化技术委员会委员,27年央企设计院设计总负责人履历,探索工矿机械设备机器人应用创新引领者。
石端伟教授:工学博士,武汉大学动力与机械学院副院长、教授、博士生导师,三峡工程设备技术专家,发表SCI/EI论文70多篇。
黄汉雄教授:二级教授、博士生导师,主持省部级重大重点项目30余项,获省部级科技奖4项(均为第一完成人),发表论文300余篇,入选"百千万人才工程"国家级人选。
专业工程师团队:配置防爆电控、AI视觉算法、整机装配测试等岗位,形成算法、机械、系统、市场四大专项小组。
声明:本文仅代表发布者个人观点,并不代表本站赞同和对其真实性负责,如涉及交易请谨慎。